PARAMETRIC IDENTIFICATION OF HUMAN-MACHINE SYSTEM WITH RANDOM EFFECTS AND INTERFERENCES
Ограничимся случаем, когда оператор описывается инерционным звеном второго порядка с запаздыванием [1…5]. Предполагается справедливость гипотезы о формировании оператором управляющих воздействий по фазовым координатам, их скоростям и ускорениям. Тогда уравнения динамики будут иметь вид:
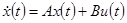
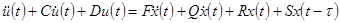 .
При идентификации возмущений и помех возникают значительные сложности, вызываемые, прежде всего, тремя факторами:
- отсутствие удовлетворительного математического описания результатов интегрального воздействия на объект (например, на самолет – атмосферных возмущений);
- практически непредсказуемые случайные воздействия (помехи со стороны оператора);
- коррелированность возмущений и помех с входными воздействиями.
Структурную схему эргатической системы примем в виде, приведенном на рис.1.
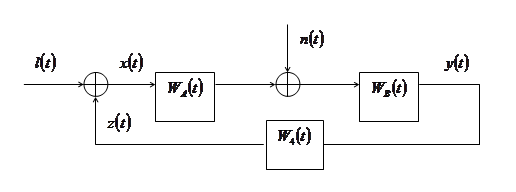
Рис.1. Структурная схема эргатической системы
Можно показать, при известных характеристиках человека-оператора и некоррелированности помех с входным воздействием спектральные характеристики помех определяются в виде
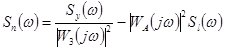
( – импульсная переходная функция части объекта регулирования, где действием помех можно пренебречь;
 – импульсная переходная функция объекта по отношению к помехе;
 – импульсная переходная функция оператора).
Справедливо
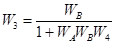 .
При указанной структурной схеме эргатической системы передаточную функцию объекта принципиально можно определить в виде (справедлива как при наличии, так и при отсутствии внутренних помех):
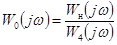 .
Передаточные функции  ,
 определяются в соответствии с последовательностью формул:
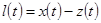 ,
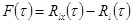 ,
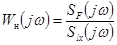 ,
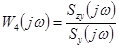 .
Здесь  – соответственно корреляционные функции и спектральные плотности.
Что касается оператора, при одноканальном управлении его деятельность может описываться по структурной схеме, приводимой на рис.2;  – передаточные функции анализатора и моторики человека-оператора. Сумматор описывает формирование сигнала ошибки
 центральной нервной системы.

Рис. 2. Структурная схема при одноканальном управлении

Рис. 3. Модифицированная структурная схема
Как видим, при сравнении функционирования систем «оператор-объект» и «оператор-модель объекта», по существу, нельзя установить степень влияния на полученную разницу от несовпадения модели от реального объекта и параметров оператора (в соответствии с организмическим принципом параметры оператора определяются объектом).
Более подробно описание функционирования эргатической системы возможно по модифицированной структурной схеме Гесса (рис.3);  – передаточные функции объекта (
 );
 – коэффициенты усиления оператора (характеризуют
 );
 определяет ремнанту, вводимую в ошибку;
 – возмущение;
 – отклонение руля;
 – отклонение ручки управления.
Справедливо
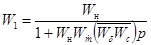 .
Можно показать,
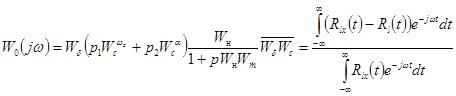 .
Программное движение задается  , ошибка –
 , входная координата –
 . Определение неизвестных параметров объекта и человека-оператора можно осуществить по .
Приведенные алгоритмы определения параметров эргатической системы прошли практическую апробацию с положительным результатом при итерационном синтезе тренажеров транспортных систем различного назначения [6-9].
Рецензенты:
Родионов Ю.В., д.т.н., профессор, заведующий кафедрой «Эксплуатация автомобильного транспорта», директор автомобильно-дорожного института ПГУАС, г. Пенза;
Кошев А.Н., д.х.н., профессор, профессор кафедры «Информационно-вычислительные системы» Пензенского государственного университета архитектуры и строительства, г. Пенза.
Bibliographic Reference
URL: https://www.science-education.ru/en/article/view?id=17681 (accessed: 12/10/2026).